硬件参数
主控板
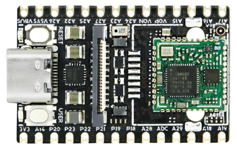
| 参数 | 值 |
|---|---|
| 型号 | LicheeRV Nano |
| CPU | 算能 SG2002 大核:1GHz RISC-V C906 / ARM A53 二选一; 小核:700MHz RISC-V C906; |
| NPU | 1 TOPS (INT8),支持 BF16 |
机械臂舵机和控制板
控制板
微雪UART串口通信控制板
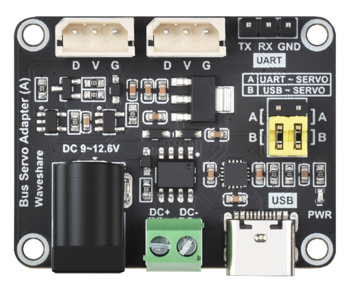
使用的舵机
| 参数 | 值 |
|---|---|
| 型号 | ZL-ZP10S |
| 通信 | 串口 UART |
| 设备 | /dev/ttyS2(主控 UART2) |
| 波特率 | 115200 |
支持的舵机
当前 C++ 实现里编了驱动的两种(config.toml 的 [arm] backend 选):
- ZL-ZP10S(
backend = "zp10s",默认) - STS3215(
backend = "sts3215")
底盘控制板(ESP32-C3)
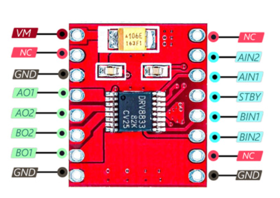
使用的电机
| 参数 | 值 |
|---|---|
| 型号 | TT 马达 ×2(带编码器) |
| 控制方式 | ESP32-C3 底盘板闭环 PID,主控经 UART 下发/回读 |
| 通信 | /dev/ttyS1(主控 UART1),115200 |
| 编码器 | 4680 脉冲/轮圈 |
| 固件 | esp32_base_control/base_control.ino(独立工程,不在本仓库) |
主控不再直连电机 PWM/GPIO —— 旧文档里那张「PWM Chip 4 / Channel 0,1,2,3」的 接线表已经不适用,那套是 Python 版用 GPIO 直驱的做法。 角度/距离闭环(
CMD_MOVE_DISTANCE)和限速都在 ESP32 固件里做,主机只发目标值、 读回 rpm 与状态。
板载屏
| 参数 | 值 |
|---|---|
| 型号 | ST7796S |
| 分辨率 | 320x480(RGB565) |
| 接口 | SPI,只写(无 MISO / 无触摸引出),内核暴露为 /dev/fb0 |
| 接线 | 见硬件接线的「板载屏(SPI)」 |
| 配置 | config.toml 的 [display](开关 / 全屏半屏 / 方向 / 帧率) |
只有带屏版会驱动它(make 默认,AKA_WITH_SCREEN=1);不带屏版(make noscreen)
把整个显示栈编译期裁掉,二进制更小且完全不碰 /dev/fb0,[display] 配置被忽略。