硬件接线
接线示意
主控接口图
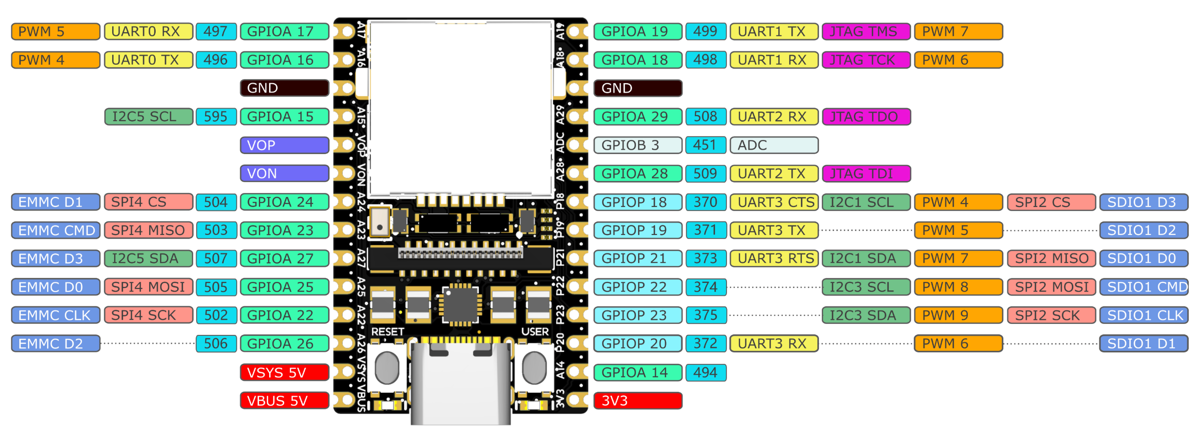
本项目使用了以下接口:
- 底盘控制(UART1)
- A18:UART1 RX
- A19:UART1 TX
- 机械臂舵机(UART2)
- A28:UART2 TX
- A29:UART2 RX
- 板载屏(SPI)
- SCK:SPI 时钟
- SDO:SPI 数据输出(接屏的 SDI)
- CS:SPI 片选
- IO5:LCD_RS(数据/命令选择)
- IO6:LCD_RST(复位)
- VBUS 5V
- GND
底盘控制板接口图
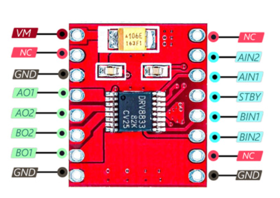
- VM:电机供电
- NC:置空
- GND:接地
- A、BO1、2:接电机
- A、BIN1、2:控制信号输入
- STBY:SLEEP控制,底电平有效
机械臂控制板接口图
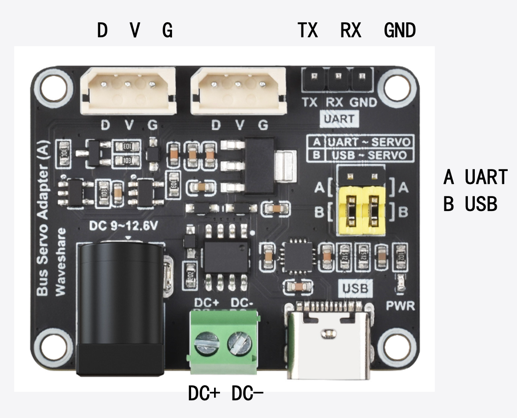
- D:数据总线
- V:舵机供电正级
- G:舵机接地
- DC+:主控供电正级
- DC-:主控供电负极
- TX:控制输入
- RX:控制接收
- GND:接地
- A UART:UART总线控制模式
- B USB:USB总线控制模式
控制电路连线图
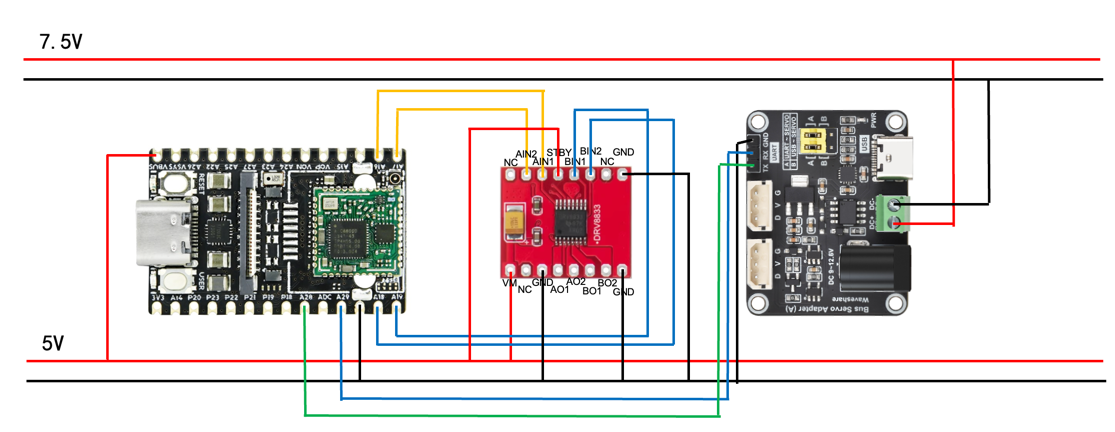 接线前请确保断电操作。
机械臂 UART
- 机械臂舵机控制板接主控 UART2(A28 / A29),设备节点
/dev/ttyS2 - 波特率:115200
底盘 UART
- 底盘控制板(ESP32-C3)接主控 UART1(A18 / A19),设备节点
/dev/ttyS1 - 波特率:115200
- 主控不再直连电机 PWM:A16~A19 原本那四路 PWM 现在不用了(A18/A19 复用成 UART1), 电机驱动与编码器都归 ESP32 底盘板管
板载屏(SPI)
板载屏(ST7796S,320x480)走 SPI,接法如下(左=屏的排针,右=主控):
| 屏(ST7796S) | 主控 | 说明 |
|---|---|---|
| VCC | VDD | 供电 |
| GND | GND | 地 |
| LCD_CS | CS | SPI 片选 |
| LCD_RST | IO6 | 复位 |
| LCD_RS | IO5 | 数据/命令选择(DC) |
| SDI | SDO | SPI 数据:屏的输入接主控的输出(MOSI) |
| SCK | SCK | SPI 时钟 |
- 屏是只写设备(没有 MISO / 触摸没有引出),capp 不直接操作 SPI 引脚,只往
内核暴露出来的
/dev/fb0写画面。 - SPI 时钟在设备树里(节点
st7796s@0的spi-max-frequency):出厂 4MHz 只有 ~420KB/s(约 2fps),本板实测稳定上限 20MHz(~2MB/s),24MHz 起白屏。 杜邦线转接会明显拉低能跑的频率。 - 屏的参数(开关、全屏/半屏、方向、帧率)都在
config.toml的[display]里配, 没有 HTTP 接口;调参依据见cpp/README.md的「板载屏显示」一节。 - 排查接线用
./tools/screen_test(colors看通道序/方向、bench看写屏带宽)。
接口一览
| 用途 | 主控引脚 | 设备节点 | 配置 |
|---|---|---|---|
| 底盘(ESP32-C3) | A18 / A19(UART1) | /dev/ttyS1 | [motor] |
| 机械臂舵机 | A28 / A29(UART2) | /dev/ttyS2 | [arm] |
| 板载屏 | SCK / SDO / CS / IO5 / IO6 | /dev/fb0 | [display] |
引脚复用(哪些脚要做 UART)见开发板说明。
更多原理图
硬件原理图位于 hardware/ 目录:
LicheeRV_Nano-70418_Schematic.pdf- 主控板原理图sg2000_trm_cn.pdf- SG2000 技术参考手册众灵舵机使用手册-250508.pdf- 舵机使用说明